红外避障与黑白线识别 避障小车传感器模块全解析
在智能小车与自动化机器人领域,避障与循迹是两项最基础也最核心的功能。而实现这两项功能的关键,往往离不开一种成本低廉、易于使用的传感器——红外光电传感器。本文将围绕红外壁障模块、避障传感器、黑白线识别、距离可调以及光电开关等关键词,详细解析这一模块的工作原理与应用场景。
一、红外光电传感器的工作原理
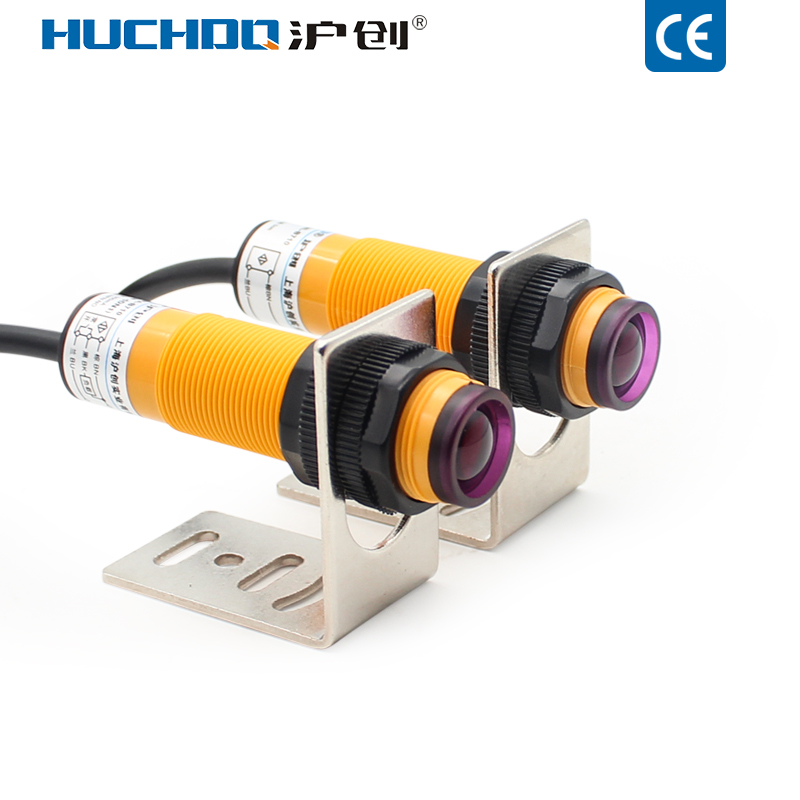
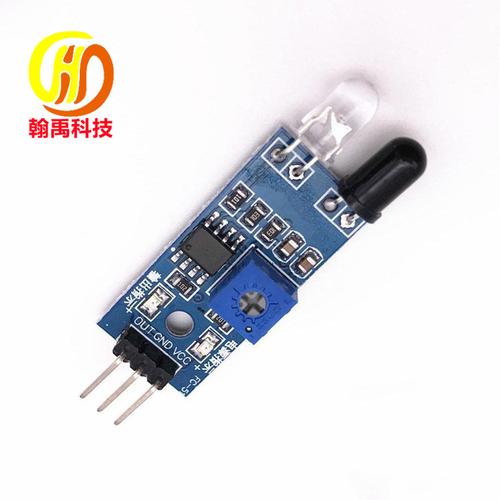
红外光电传感器是基于红外线反射原理工作的。模块通常由红外发射管和红外接收管组成。发射管发出红外线,当红外线遇到障碍物或不同颜色的表面时,部分光线会被反射回来,接收管根据接收到的光强判断是否检测到目标。
根据应用需求,红外模块可分为两类:一类用于避障,检测前方是否有障碍物;另一类用于黑白线识别,检测地面颜色的变化。二者在原理上相通,但在电路设计和信号处理上有所区别。
二、红外避障模块:障碍物检测
红外避障模块主要用于智能小车前方或侧方的障碍物检测。当模块前方出现障碍物时,红外线被反射,接收管输出信号变化,从而触发小车转向或停止。
关键特点之一是检测距离可调。模块上通常带有一个电位器,通过旋钮可以调节比较器的阈值电压,从而改变检测灵敏度。顺时针旋转通常增加检测距离,逆时针则减小。这一功能让小车能适应不同环境,例如在狭窄空间内减小距离避免误判,在开阔区域增大距离提前预警。
需要注意的是,红外避障模块的检测效果受物体颜色和材质影响很大。深色或吸光表面会削弱反射信号,导致检测距离缩短;而白色或高反射表面则会延长检测距离。
三、黑白线识别:循迹传感器的核心
黑白线识别是循迹小车的核心功能。红外光电传感器利用黑白色对红外线的反射率差异进行判断:白色表面反射强,黑色表面反射弱。
用于黑白线识别的模块通常称为循迹模块或光电开关。当传感器位于白线上时,输出高电平(或低电平,取决于模块设计);位于黑线上时,输出相反电平。通过多路传感器组合,小车可以判断自身的偏移方向,并及时调整行进路线。
为了提高识别精度,循迹模块通常需要:
- 离地高度保持一致(一般为1-2厘米)
- 避免强光直射,减少环境光干扰
- 根据赛道颜色和宽度调节灵敏度
四、光电开关与距离可调的实现方式
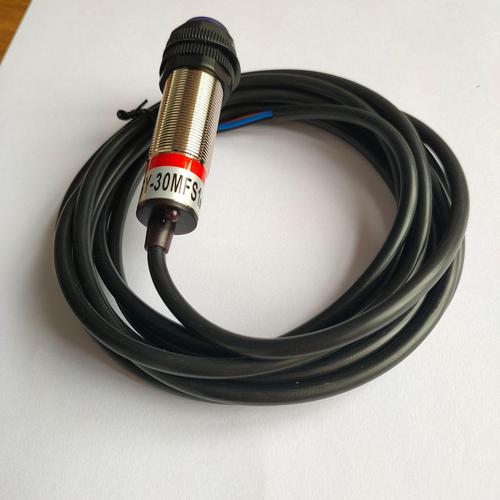
光电开关是红外传感器的另一种常见形式。当物体进入检测范围时,开关输出状态翻转。与机械开关相比,光电开关无接触、寿命长、响应快。
距离可调一般通过以下方式实现:
- 电位器调节:手动改变比较器基准电压,简单直接。
- 数字电位器或PWM控制:通过单片机动态调节发射管电流或接收阈值,实现自适应。
- 软件阈值校准:在程序运行时采集环境值,自动设定动态阈值。
对于入门级小车项目,电位器调节是最常见的选择。
五、典型应用与注意事项
典型应用包括:
- 避障小车:车前和车侧安装红外避障模块,检测到障碍物后转弯或后退。
- 循迹小车:车底安装多个黑白线识别模块,沿黑线或白线行驶。
- 红外开关:用于物体计数、位置检测、自动门等场景。
使用注意事项:
- 避免强光直射红外接收管,否则容易饱和误判。
- 对于吸光物体,避障距离会明显下降。
- 多个红外模块同时使用时,可能发生串扰,建议分时点亮发射管。
- 循迹模块离地高度要仿照说明书,过高会降低识别率,过低可能刮蹭地面。
六、
红外壁障模块、避障传感器、黑白线识别、距离可调光电开关,其实都是同一族红外光电传感技术的不同应用形态。它们成本低、使用简单,非常适合入门级智能小车项目。透过理解其原理和调参方法,即使面对复杂地面和障碍环境,也能让小车稳定工作。
选择合适的红外模块,搭配合理的安装高度和阈值调节,你的避障小车和循迹小车就能在赛道上健步如飞。
如若转载,请注明出处:http://www.xinzhoudq.com/product/44.html
更新时间:2026-09-29 17:13:47